高危边界
信号故障、冲突与非常规扰动不能在真实线路上反复设置和验证。
课内 4 学时 + 课外开放 4 学时
覆盖建模、列控、扰动与 AI 对比
2022–2026 年持续教学迭代
累计服务本校学习者
01 / 建设背景
在“四网融合”背景下,干线铁路、城际铁路、市域铁路和城市轨道交通逐步共线运行。 多种列控制式共享线路资源,安全、能力、晚点与能耗需要在同一套运营约束下统筹。
当一条线路同时运行不同列控制式的列车,又遇到临时限速、设备故障和突发扰动时, 怎样在保证安全的前提下恢复运行秩序、提高通过能力?
信号故障、冲突与非常规扰动不能在真实线路上反复设置和验证。
真实线路、设备与运营资源的占用成本高,难以支持高频对比实验。
现场操作一旦发生失误,可能带来安全后果,教学过程必须允许试错。
多制式、跨专业和多人协同任务,需要统一时间轴与完整过程记录。
02 / 技术底座
平台围绕铁路线路、信号闭塞、列车动力学、列控制式与调度接口进行工程化扩展, 形成面向本科教学和前沿研究的统一仿真环境。
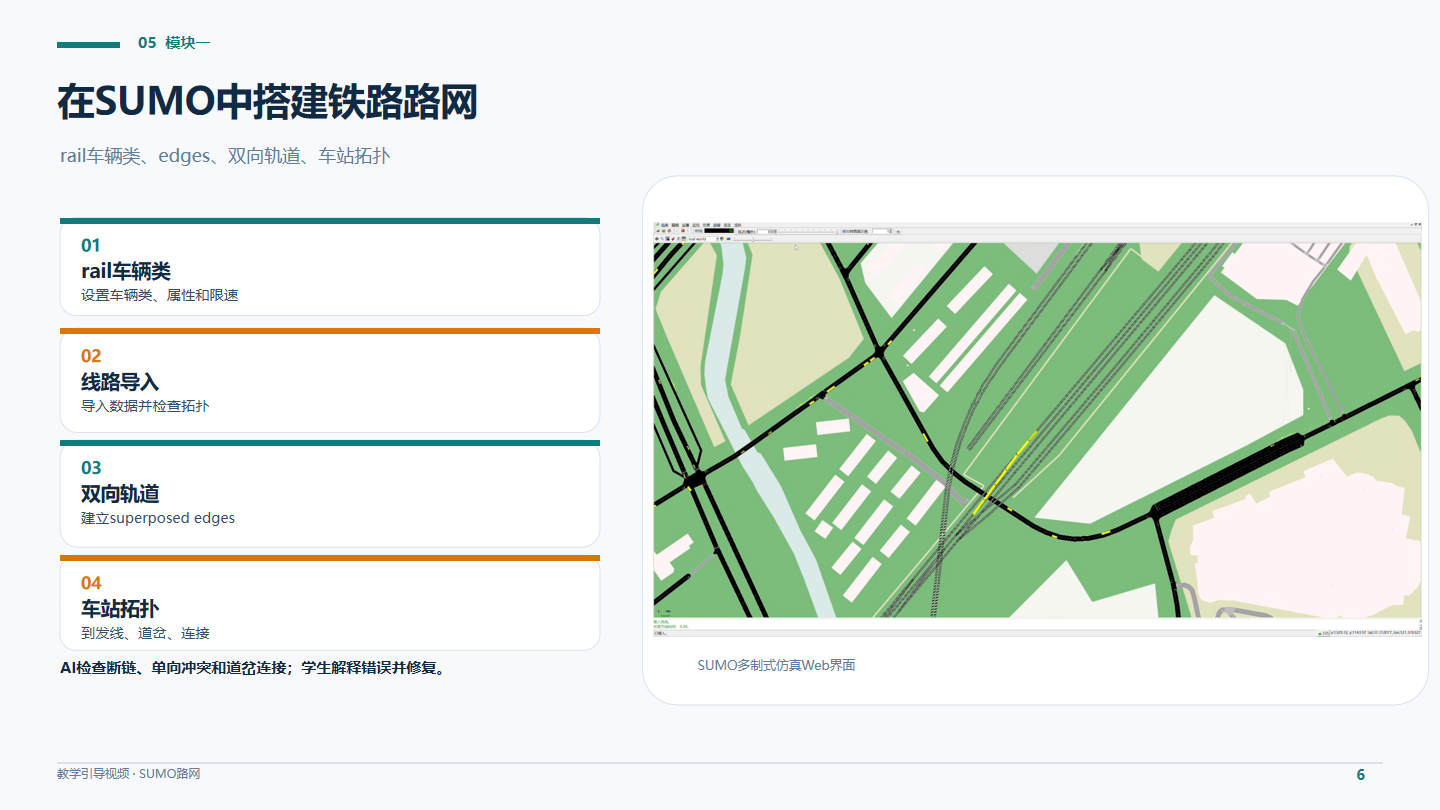
rail 车辆类、edges、车站到发线、双向 superposed edges、道岔与进路连接。
rail_signal、闭塞分区、联锁进路、应答器与安全约束统一建模。
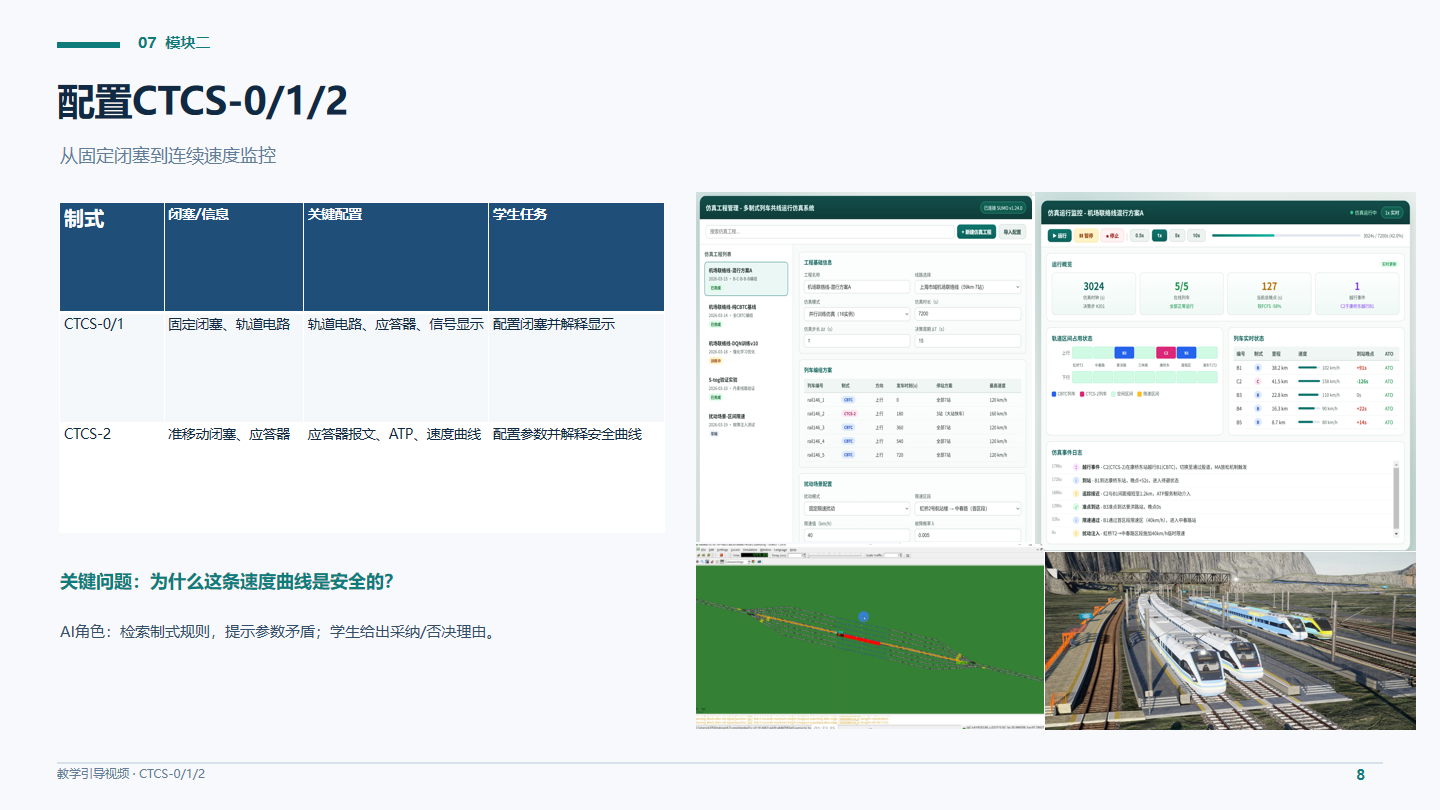
支持 CTCS-0 至 CTCS-4、CBTC 以及 ATP / ATO / 移动授权配置与比较。
覆盖虚拟连挂、扰动注入、FCFS、D3QN、MARL 和多智能体协同实验。
OpenTrack 作为外部运营仿真基准用于结果校验,不参与平台运行。
03 / 实验路径
实验从运营仿真概念和 SUMO 建模起步,逐级进入列控制式、混行扰动与 AI 调度, 每一步都记录操作时间、参数、AI 建议、学生决策和实验结果。
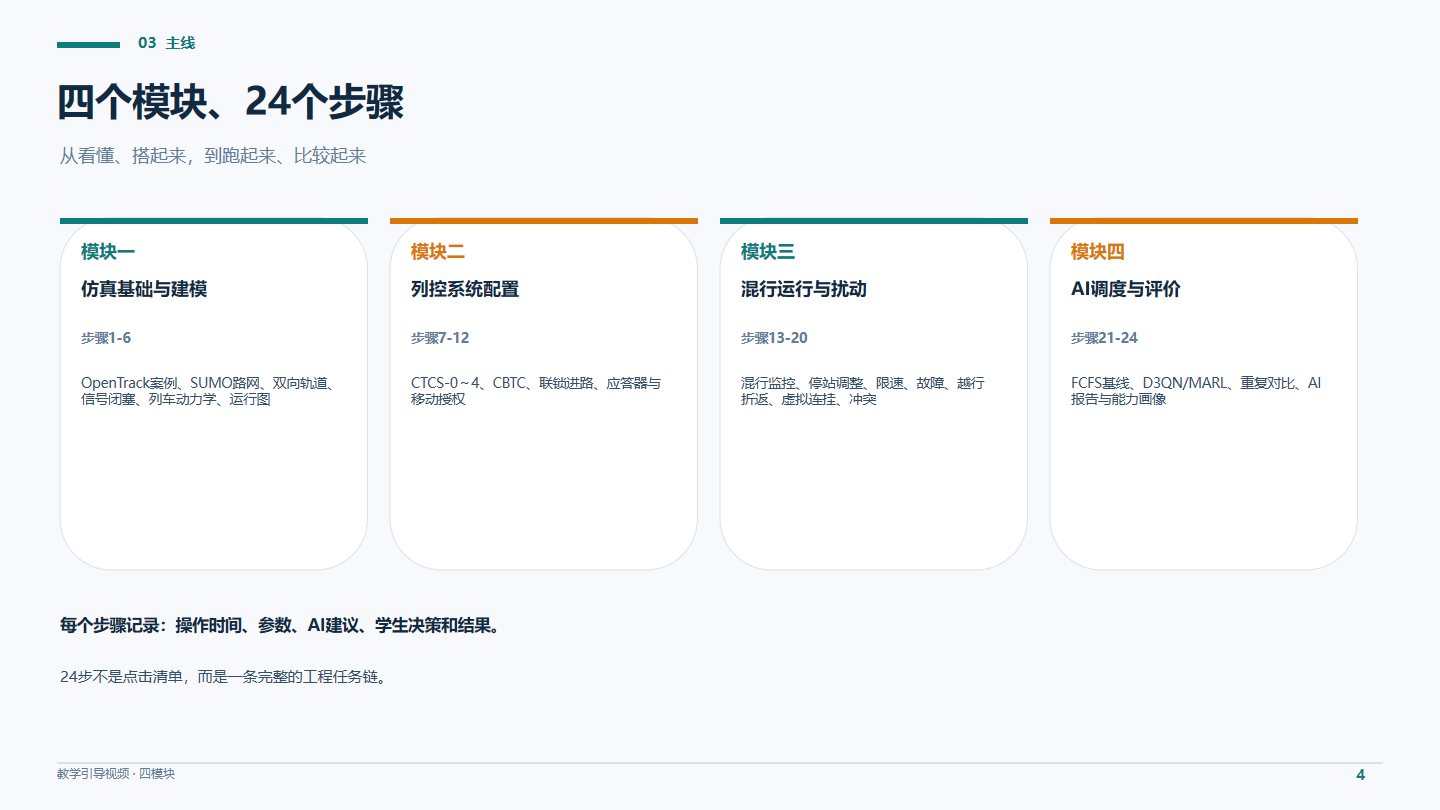
从 OpenTrack 运营概念导入,到 SUMO 铁路路网、信号闭塞、列车动力学与运行图。
配置 CTCS-0 至 CTCS-4、CBTC、移动授权、联锁进路与 ATP 速度监督。
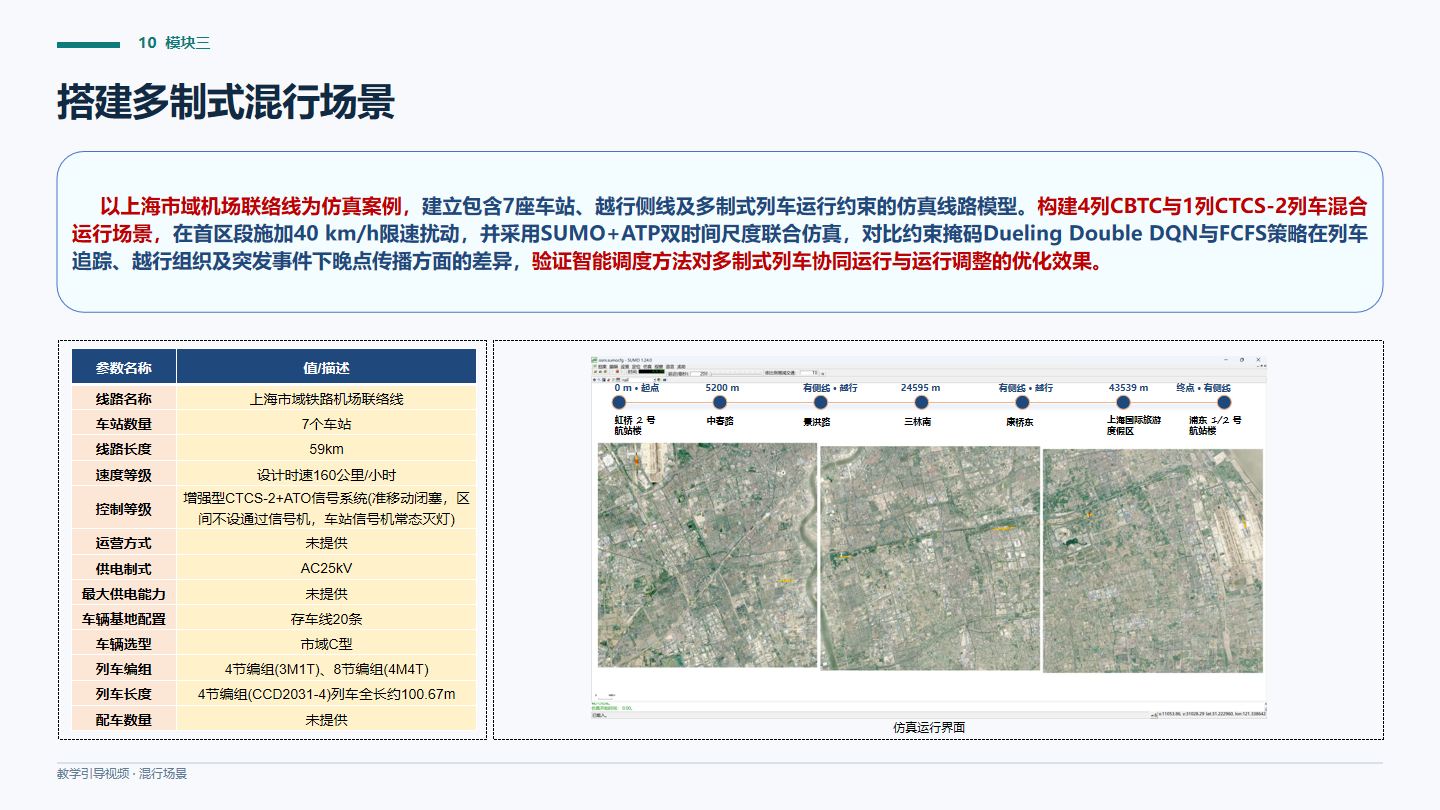
完成多制式混行、临时限速、通信故障、越行折返、冲突处置与虚拟连挂。
固定条件下对比 FCFS、D3QN 与 MARL,形成可解释报告、能力画像和团队答辩。
代表场景
不同列控制式共享线路资源,临时限速触发晚点传播,调度团队需要在安全边界内完成越行与恢复。
04 / 多制式列控
平台将不同闭塞制式映射为统一的线路资源、速度约束与移动授权模型, 混行场景按更保守的安全边界仲裁,支持从基础原理到前沿制式的连续学习。
轨道电路、地面信号、应答器与基础 ATP 约束。
应答器、无线通信、RBC 与移动授权形成安全曲线。
高精度定位和双向通信支撑更短追踪间隔。
聚焦系统概念、模型边界和未来运营组织方式。
05 / AI 赋能
大模型、轨道交通知识库、教学智能体与调度专项模型共同工作。 AI 给出建议、依据和风险,学生必须判断、解释与复核。
根据课程目标和学习水平生成混行、限速、故障、越行等参数化场景。
场景参数 + 教师审核基于列控标准、行车组织规则与产业案例,通过 RAG 给出有依据的回答。
规范出处 + 检索增强结合列车状态、操作日志与安全约束,按“观察—提示—追问”反馈。
不直接替代学生决策比较 FCFS、D3QN、动作掩码和 MARL 的晚点、能力、安全与耗时。
固定条件 + 重复实验串联操作序列、参数调整、报告与答辩,形成知识、能力、素养画像。
过程性 + 多维度数据脱敏、权限控制、建议留痕、风险标注和教师人工复核。
AI 建议可追溯固定线路、时刻表、编组、随机种子与扰动序列,避免“结果好坏只因条件不同”。
06 / 教学成果
结果不仅看晚点,还要同时考察安全违规、恢复时间、通过能力、计算耗时和可解释性。 以下为代表性场景的参考结果,实际数值会随线路、参数和策略变化。
同一线路、时刻表、扰动序列和随机条件下的可重复对照。
5 列车编组、4000 吨、500 米长度场景。
追踪间距缩短,同时评估闭环稳定性与 RAMS。
分别对应速度与延误传播,支撑模型可信度判断。
记录奖励、晚点与检查点,分析模型是否真正学会调度。
参考结果来自教学验证场景,不作为对任意线路运营效果的承诺;教学重点是解释变化机理和模型边界。
07 / 产业协同
联合卡斯柯信号有限公司,以运输调度产品和真实线路场景为产业原型, 经数据脱敏后进入课堂,企业专家参与场景设计、模型校验、指标审定和答辩评价。
线路拓扑、信号制式、时刻表与运营指标
故障、限速、冲突与越行转化为参数化案例
建模、配置、调度、复盘和团队答辩
企业专家从工程规范与运营视角评价方案
形成“课程—平台—算法—产业场景”相互支撑的产教融合闭环。
08 / 课程支撑
课程面向通信工程(轨道通号技术)、交通运输、自动化、人工智能、软件工程等专业, 建议 3–5 人一组,分别承担调度员、信号工程师、仿真建模师、数据分析师和安全员角色。
理论 44h + 实验 4h;CTCS / CBTC、ATP、应答器、联锁。
理论 28h + 实验 4h;SUMO 铁路建模、运行图与模型校验。
理论 32h + 实验 4h;调度指挥、运行调整与运输组织。
实验总量
8 学时 课内 4 学时 + 课外开放 4 学时09 / 项目团队
团队由上海应用技术大学智能技术学部教学科研人员与卡斯柯信号有限公司产业专家组成, 覆盖总体设计、课程教学、AI 智能体、工程场景和模型验证。
副教授、硕导;总体设计、平台规划、AI 调度与质量把关。
教授、硕导;教学目标、课程思政、车地通信与列控内容。
讲师、系主任;教学智能体、知识库与列车通信控制。
高级工程师、硕导;真实案例、自动驾驶与教学转化。
部门经理、高级工程师;真实线路、数据脱敏、模型验证与推广。
10 / 项目视频
视频建议在 Wi-Fi 或有线网络下观看。播放一个视频时,另一个会自动暂停。
从多制式混行痛点切入,集中展示平台定位、关键技术、AI 调度、产业协同与教学成效。
按照实验主线依次讲解课程定位、建模步骤、列控配置、扰动处置、虚拟连挂和 AI 对比。
LEARNING SPACE
后续将支持实验进度、过程记录、AI 报告、能力画像和教师管理。账号系统开放前,可先观看项目与教学视频了解实验内容。